Разделы сайта
- Главная
- Исследования и анализ современных технологий
- IP-телефония
- Антенно-фидерные устройства
- Виртуальное построение рабочей локальной сети
- Влияние электромагнитного поля на подземную проволочную антенну
- Микрополосковая антенная решетка
- Система экологического мониторинга вредных газовых выбросов
- Организация процесса производства цифрового телевиденья
Основные положения синтеза систем методом модального оптимума
В этом случае используем интегральный регулятор:

Передаточная функция разомкнутой системы имеет вид:

Передаточная функция замкнутой системы:

Воспользуемся условием оптимизации: 
Принимаем  Тогда параметры настройки следующие:

Подставим полученную формулу для расчета постоянной интегрирования в передаточную функцию замкнутой системы:

Полученная передаточная функция определяется только одним параметром σ. Она называется стандартной передаточной функцией.
) Объект включает n инерционных звеньев, одно из которых имеет существенно большую постоянную времени.

Чтобы уменьшить время регулирования, необходимо каким-то образом компенсировать инерционность объекта, связанную с наличием большой постоянной времени  . Это можно сделать, используя более сложный регулятор - пропорционально-интегральный.

В качестве расчетной модели выберем следующую:

Передаточная функция разомкнутой системы:

Передаточная функция замкнутой системы:
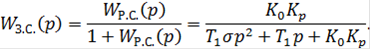
Воспользуемся условием оптимизации.


Параметры настройки:

Подставим полученную формулу в передаточную функцию замкнутой системы:

3. Объект управления включает n инерционных звеньев, среди которых имеется два звена с существенно большими постоянными времени.

Для того чтобы компенсировать две большие инерционности, используем ПИД - регулятор.

Расчетная модель:

Выбираем  .
Передаточная функция разомкнутой системы:

Видно, что передаточная функция разомкнутой системы аналогична передаточной функции разомкнутой системы в предыдущем случае. Передаточная функция замкнутой системы и параметры настройки имеет следующий вид:

Самое читаемое:
Конструкторское проектирование усилителя мощности звуковой частоты
Разрабатываемое изделие - стереоусилтель УМ55-101С, далее просто
стереоусилитель, предназначено для усиления сигнала звуковой частоты. Может
агрегатироваться сразличными видами акустических систем, с максимальной
выходной мощностью не менее 60 Вт на канал.
Изделие может эксплуатироваться в условиях категории исполнения УХЛ 4.2.
...