Разделы сайта
- Главная
- Исследования и анализ современных технологий
- IP-телефония
- Антенно-фидерные устройства
- Виртуальное построение рабочей локальной сети
- Влияние электромагнитного поля на подземную проволочную антенну
- Микрополосковая антенная решетка
- Система экологического мониторинга вредных газовых выбросов
- Организация процесса производства цифрового телевиденья
Основные положения метода модального оптимума
Будем исходить из того, что хорошо настроенная система по задающему воздействию близка к звену второго порядка (колебательное звено):
Wзс (р) = ;
С точки зрения частотных свойств хорошо настроенная система должна быть похожа на идеальный низкочастотный фильтр, то есть без искажения пропускать полезный сигнал и полностью подавлять помехи. Зададимся критериями оптимального модуля:
1. АЧХ-замкнутой системы не должна иметь “горбов”, а быть по возможности монотонно убывающей (отсутствие “горба” обеспечивает минимальную перерегулировку);
2. Полоса пропускания системы для полезного сигнала должна быть как можно более широкой (это требование обеспечивает минимальное время регулирования);
Вывод условий оптимизации
Выражение АЧХ для соответствующей передаточной функции:
Азс (jw) =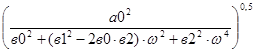 ;
Исходя из того, что объект - низкочастотный фильтр, составляющая выражения с высокой степенью оказывает меньшее влияние на форму графика, поэтому пренебрегаем составляющей b22w4.
Если потребовать, чтобы b12=2b0b2, то частотная характеристика замкнутой системы на низких частотах практически не изменится.
Назовем это условие условием оптимизации.
Будем рассматривать объекты, модели которых представляют собой N последовательно включенных инерционных звеньев.
W (p) = ;
Эту модель будем называть полной моделью объекта. Для расчетов используются модели с более низким порядком. Понижение порядка полной модели до первого с допустимой точностью возможно если:
. В цепи присутствует хотя бы одно интегрирующее звено.
. Если одна из постоянных времени полной модели намного больше суммы всех остальных постоянных времени.
Вывод формул для расчета параметров настройки регуляторов в соответствии с методом модального оптимума
Рассмотрим следующие случаи:
. Пусть полная модель объекта представляет собой N инерционных звеньев с соизмеримыми постоянными времени:
Wo (p) =;
Расчетная передаточная функция:
Wорасч (р). = ;
В таком случае рекомендуется использовать интегральный регулятор:

Тогда передаточная функция разомкнутой системы примет вид:
Wpс (р) =Wр (p) ·Wорасч. (p) =  ;
Передаточная функция замкнутой системы:

Примем следующие обозначения: b2=σ·Ти,b1=Ти,b0=Ко.
Исходя из условия оптимизации (b12=2b0b2), находим:
Ти =2·Ко·Tи σ;
Ти=2·Ко·σ;
Подставив это значение в передаточную функцию замкнутой системы, получим:
Wзс (р) = ;
Эта передаточная функция зависит от одного параметра - σ. Данную передаточную функцию называют стандартной для систем, настроенных методом модального оптимума.
. Рассмотрим случай, когда полная модель представляет собой N инерционных звеньев и одно звено имеет большую постоянную времени, что приводит к затягиванию времени регулирования.
Wo (p) = , Wорасч. (р) =
 ;
Самое читаемое:
Конструкторско-технологическое проектирование печатной платы
печатная плата
Проектирование печатных плат (ПП) представляет трудоемкий, но очень
важный процесс. Для того, чтобы обеспечить функционирование электронной
аппаратуры (ЭА) необходимы не только схемотехнические решения, функциональная
точность, надежность, но и учет влияния внешней среды, конструктивных,
эксплуатационных требований, пр ...